|
| | CvtMotor (string devid, CvtDeviceSpec *pdevspec, devstat_t devstatus) |
| |
| | CvtMotor (string devid, devtype_t devtype, devsec_t section, devtarget_t target, devstat_t devstatus) |
| |
| CvtDevice * | clone () |
| |
| bool | copy (CvtDevice *pdevice) |
| |
| double | settarget (double ratio) |
| |
| double | gettarget () |
| |
| double | setcurrent (double ratio) |
| |
| double | getcurrent () |
| |
| string | tostring () |
| |
| bool | order (CvtCommand *pcmd) |
| |
| | CvtActuator (string devid, CvtDeviceSpec *pdevspec, devstat_t devstatus) |
| |
| | CvtActuator (string devid, devtype_t devtype, devsec_t section, devtarget_t target, devstat_t devstatus) |
| |
| int | getlastcmdid () |
| |
| bool | turnon () |
| |
| bool | turnoff () |
| |
| bool | getonoff () |
| |
| bool | order (CvtCommand *pcmd) |
| |
| void | executed (int cmdid) |
| |
| string | tostring () |
| |
| | CvtDevice (string devid, CvtDeviceSpec *pdevspec, devstat_t devstatus) |
| |
| | CvtDevice (string devid, devtype_t devtype, devsec_t section, devtarget_t target, devstat_t devstatus) |
| |
| string | getid () |
| |
| CvtDeviceSpec * | getspec () |
| |
| devstat_t | getstatus () |
| |
| devstat_t | setstatus (devstat_t devstatus) |
| |
| string | tostring () |
| |
새로운 모터형 구동기를 생성한다.
- 매개변수
-
| devid | 장비의 아이디 |
| pdevspec | 장비의 스펙 |
| devstatus | 장비의 상태 |
새로운 모터형 구동기를 생성한다.
- 매개변수
-
| devid | 장비의 아이디 |
| devtype | 장비의 종류 |
| section | 장비 설치 구역 |
| target | 장비의 대상 |
| devstatus | 장비의 상태 |
| bool stdcvt::CvtMotor::copy |
( |
CvtDevice * |
pdevice | ) |
|
|
inlinevirtual |
| double stdcvt::CvtMotor::getcurrent |
( |
| ) |
|
|
inline |
모터형 구동기의 현재 위치를 확인한다.
- 반환값
- 구동기의 위치
| double stdcvt::CvtMotor::gettarget |
( |
| ) |
|
|
inline |
모터형 구동기의 목표 위치를 확인한다.
- 반환값
- 구동기의 위치
명령을 지시한다. 실제 실행하는 것은 아니고 내부에 명령을 저장하고 있다가 실제 장비에게 전달하는 역할을 담당한다.
- 매개변수
-
- 반환값
- 실행명령이 저장되면 true, 실행할 명령이 아니면 false
| double stdcvt::CvtMotor::setcurrent |
( |
double |
ratio | ) |
|
|
inline |
모터형 구동기의 현재 위치를 세팅한다.
- 매개변수
-
- 반환값
- 현재 위치
| double stdcvt::CvtMotor::settarget |
( |
double |
ratio | ) |
|
|
inline |
모터형 구동기의 목표 위치를 세팅한다.
- 매개변수
-
- 반환값
- 세팅된 위치
| string stdcvt::CvtMotor::tostring |
( |
| ) |
|
|
inline |
모터형 구동기의 상태를 문자열로 내보낸다.
- 반환값
- 모터형 구동기의 상태 문자열
이 클래스에 대한 문서화 페이지는 다음의 파일로부터 생성되었습니다.:
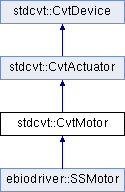
 stdcvt::CvtActuator(으)로부터 상속된 Public 멤버 함수
 1.8.11

